配资骗局风险

重庆股票证券配资
(能插花能折衣服,魔法原子发布柔性力控仿生机械臂)
能插花能折衣服,魔法原子发布柔性力控仿生机械臂
日前,魔法原子宣布推出柔性仿生力控机械臂 MagicArm R1,并结合该产品构建了一套基于VLA具身智能大模型的桌面机械臂解决方案。该方案以 MagicArm R1 为物理本体,搭载登顶 MolmoSpaces 的具身智能大模型 EchoPolicy-0,将视觉感知、智能决策、运动控制、数据采集、模型训练和真机强化学习整合为完整的软硬件系统,面向机器人算法研究、模型训练、智能操作验证和工业技术预研等方向,为具身智能技术研究、能力验证和实际应用提供一体化平台。
据介绍,魔法原子柔性仿生力控机械臂 MagicArm R1 拥有 6 个自由度,臂展 700mm,小臂支持 180° 大幅弯折,自重仅 5.5kg,末端负载 4kg。与以刚性位置控制为主的传统桌面机械臂不同,MagicArm R1 在全关节引入实时力感知能力,重复定位精度达到 ±0.1mm,并可在 0.4 秒内快速抑制末端振动,实现仿生拟人作业,兼顾作业精度与运动平顺性。
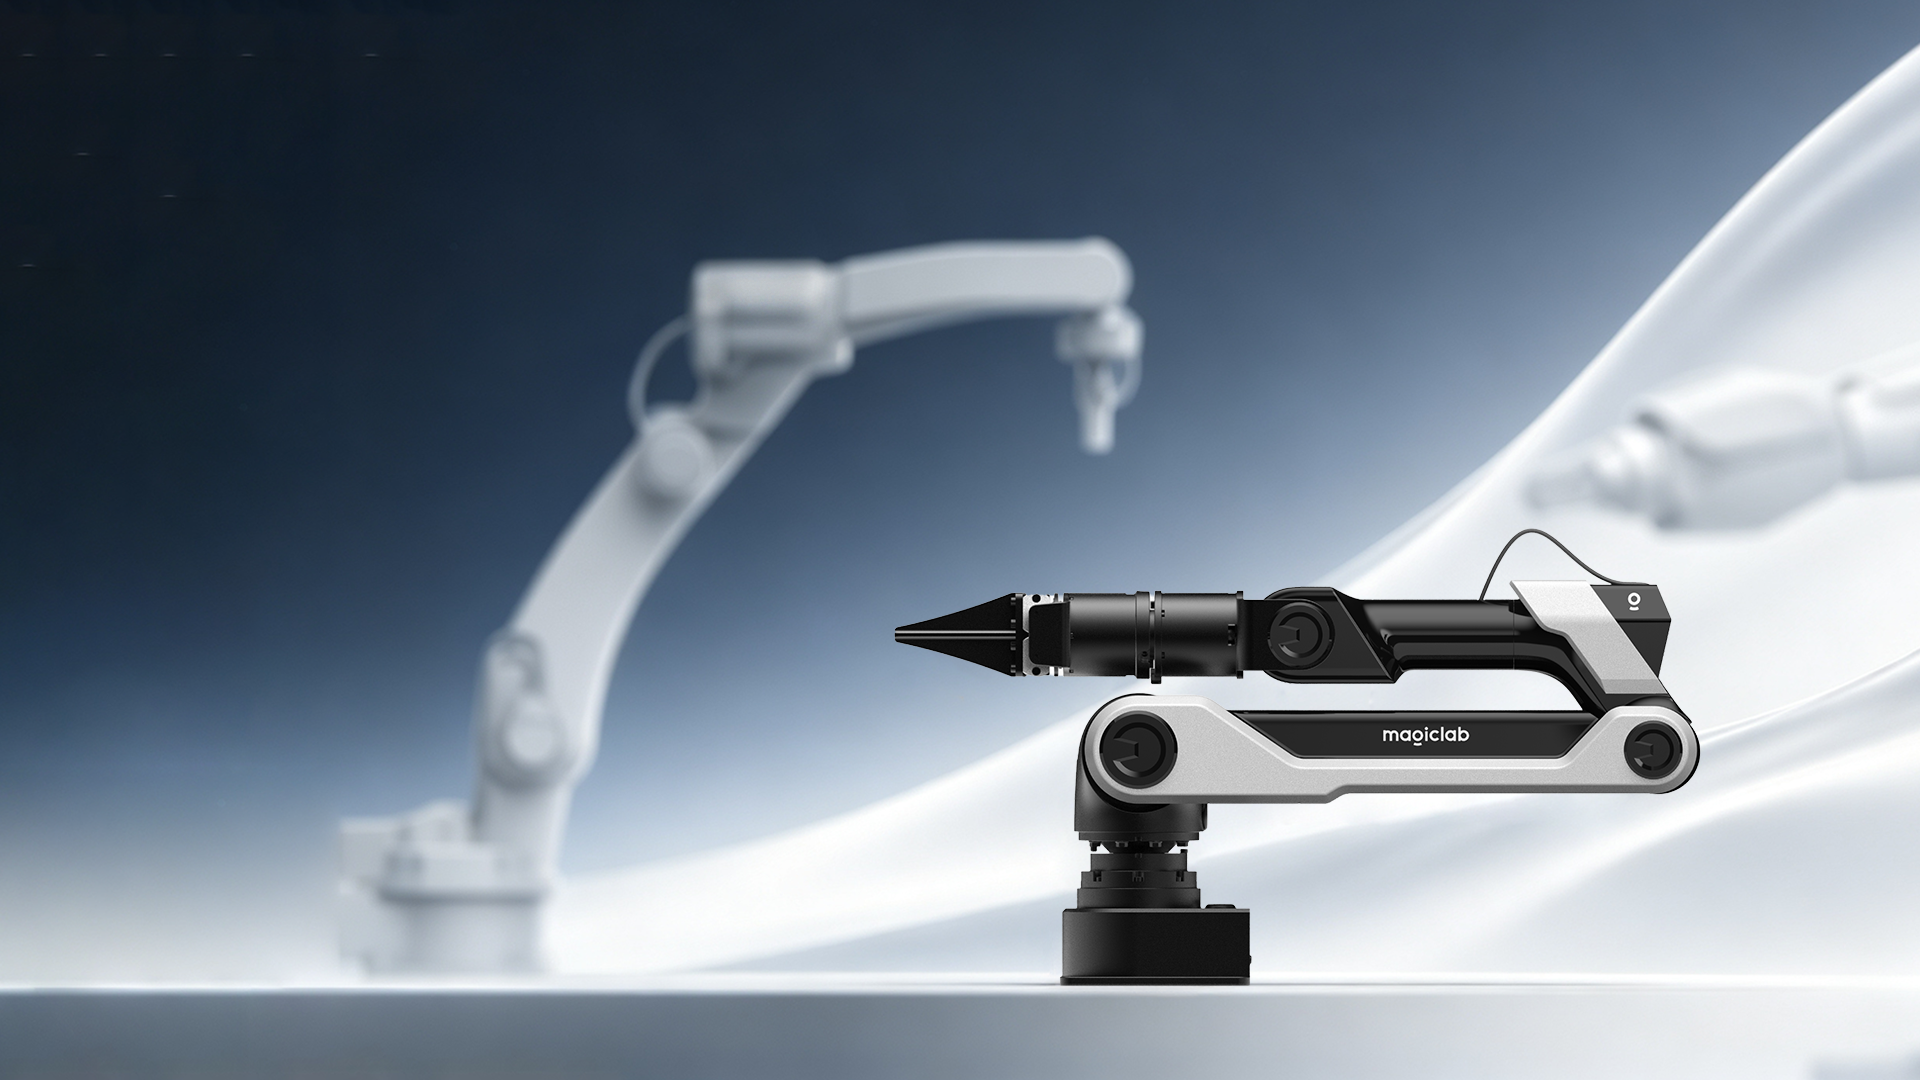
魔法原子柔性仿生力控机械臂 MagicArm R1
魔法原子方面表示,全关节实时力感知,是为了应对行业里一对长期存在的矛盾诉求:既要足够“稳”——精度高、振动小、可重复;又要足够“柔”——能感知接触力、能顺应外界扰动。在抓取易碎物、插入装配、拖动示教等任务中,纯位置控制的机械臂往往“有力使不出”,要么碰坏物体,要么卡死在接触点。全关节实时力感知让 MagicArm R1 具备了“手感”,为精细操作和多场景适配打下硬件基础,也让“仿生拟人作业”从概念落到可复现的指标上。
部署形态上,魔法原子 MagicArm R1 支持正装、侧装、倒装三种安装姿态,5.5kg 自重配合快捷安装设计,做到随放随用,实验室、教学场景与产线预研工位都能快速铺开。末端生态方面,MagicArm R1 原生兼容夹爪、灵巧手、吸盘等主流末端工具,并内置多工具管理逻辑,可一站式完成从简单抓取到精细操作的完整任务链路。
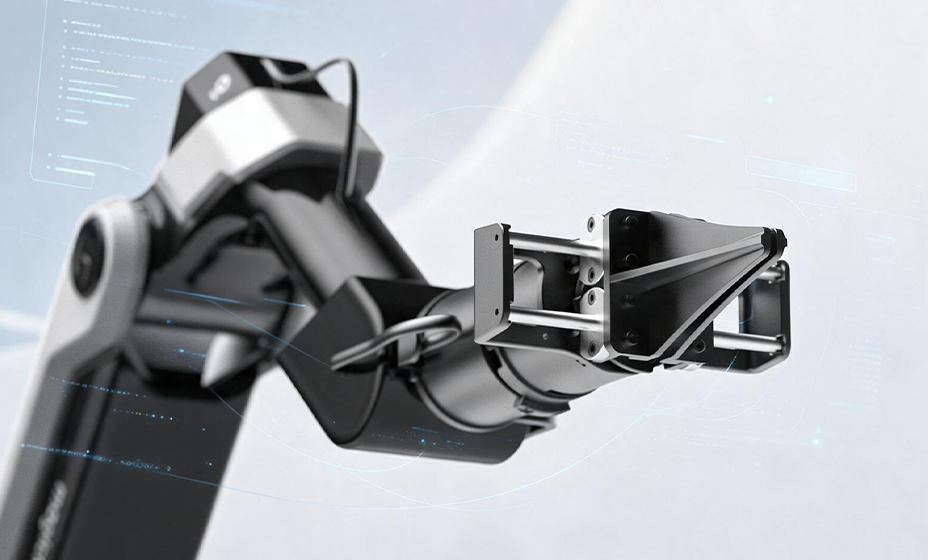
MagicArm R1 全平台开放 SDK,配套完整 AI 开发工具链
元股证券:ygzq.hk
据魔法原子研发实验室 MagicLab Studio 负责人介绍:“桌面机械臂解决方案可应用于机器人算法研究、模型训练、智能操作验证和工业技术预研等方向。”
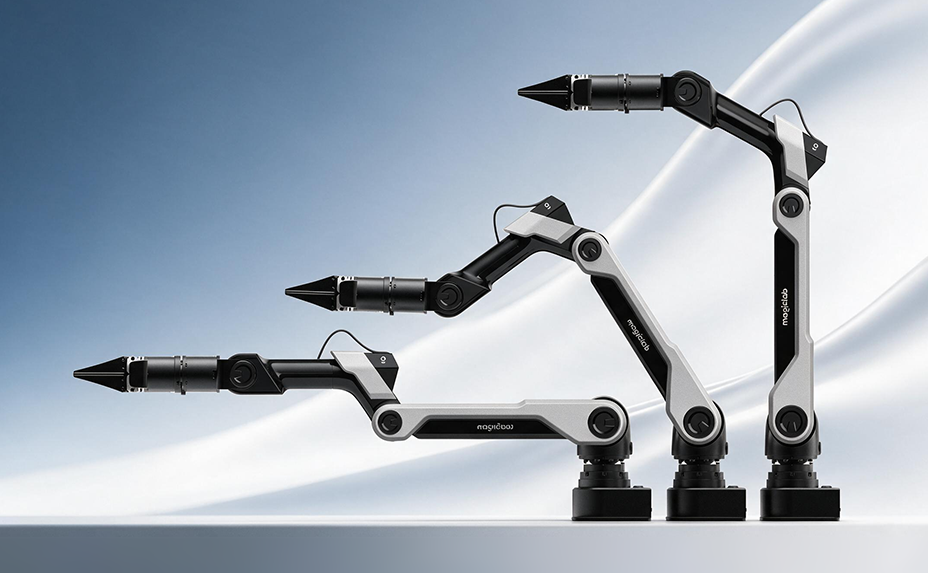
魔法原子桌面机械臂解决方案可应用于算法研究和工业技术预研等方向
在算法研究侧,平台支持 VLA、VLM、模仿学习与强化学习等多条技术路线的开发与验证,为机器人操作模型研究提供真实的物理交互环境;在数据与训练侧,提供从遥操作示教、数据质量评估到模型训练和真机部署的完整流程,为不同操作任务持续积累高质量数据;在工业预研侧,可用于物料分拣、小件转运、精密装配等典型任务的技术验证,并支持拖动示教快速部署,构建人机协同工位。此外,MagicArm R1 还支持二次开发,可挂载于四足机器人等移动平台,进一步拓展实验与应用边界。
南方+记者 叶丹配资骗局风险
股票配资官网 - 元股证券提示:本文来自互联网,不代表本网站观点。
相关文章